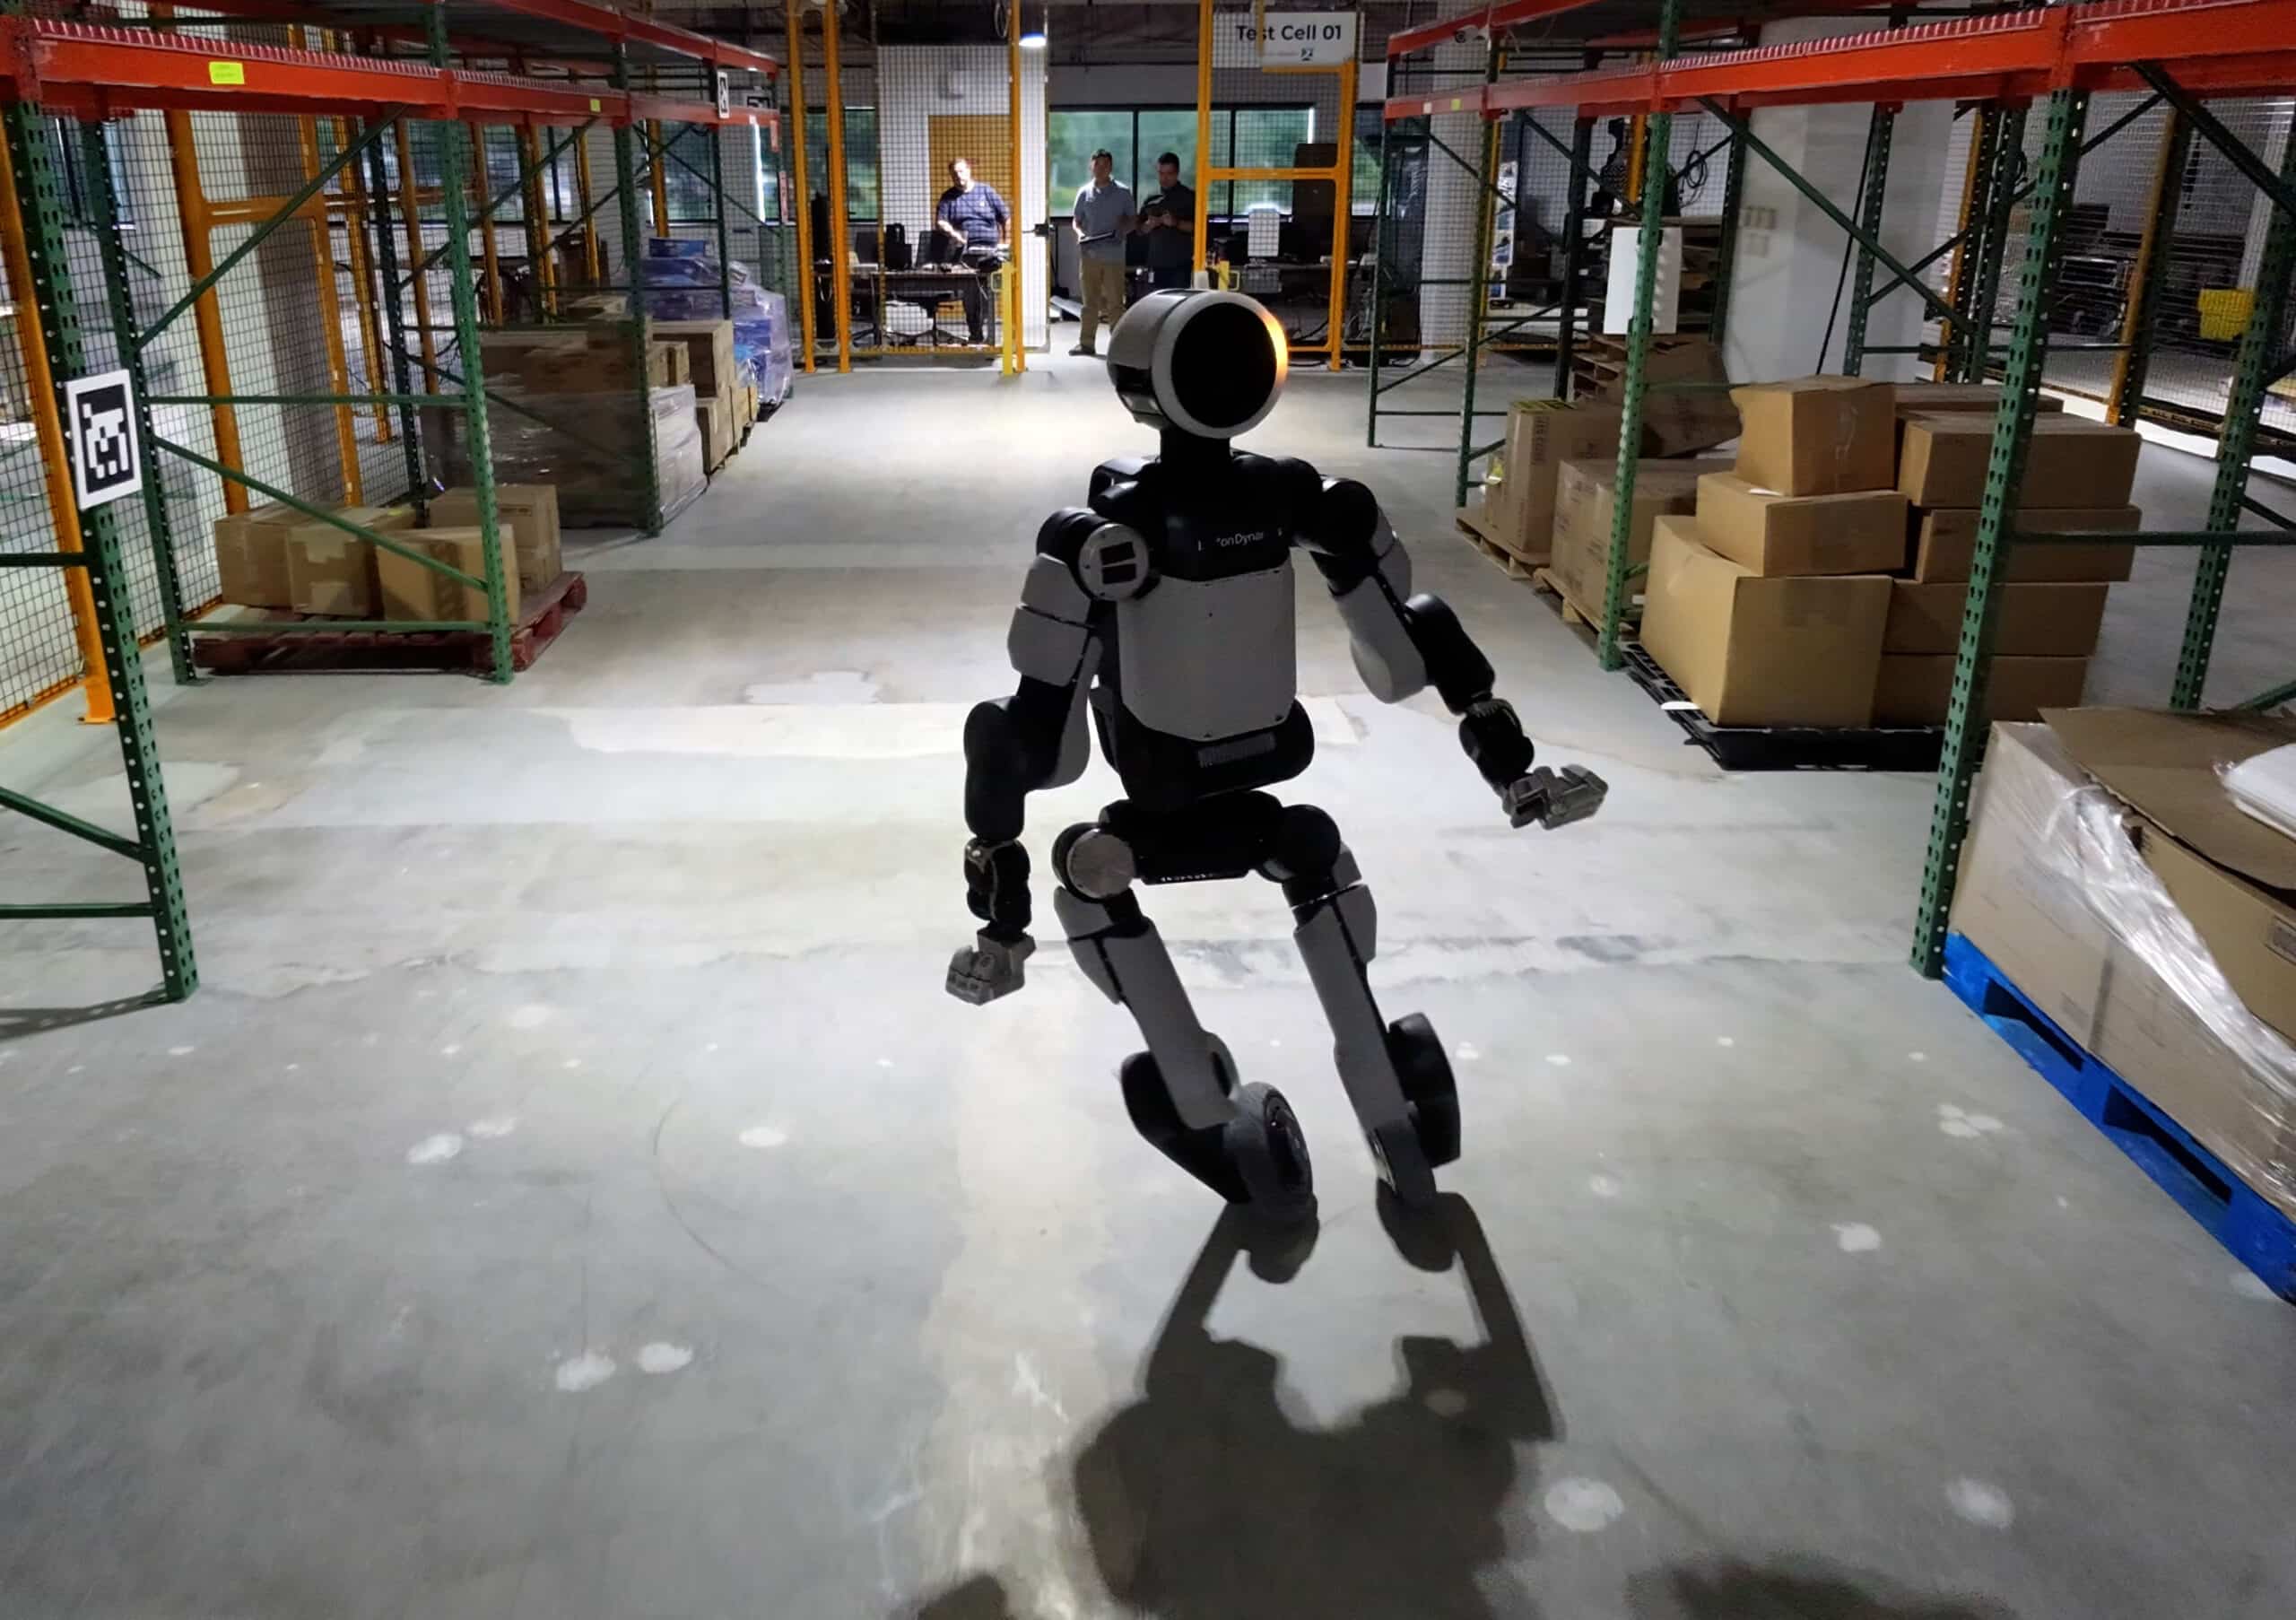
Boston Dynamics заменила гуманоиду Atlas ступни колёсами от самоката, закрепив их через один кастомный адаптер на существующем приводе лодыжки, без новых деталей. Целью был не колесный робот, а доведение приводов до предела: колёсная езда заставляет моторы непрерывно работать во всём диапазоне крутящего момента и скорости. Политику whole-body reinforcement learning обучили в симуляции на миллионах виртуальных эпизодов и перенесли на физического робота, после чего Atlas без явного программирования начал использовать колёса для боковых движений.

Что произошло
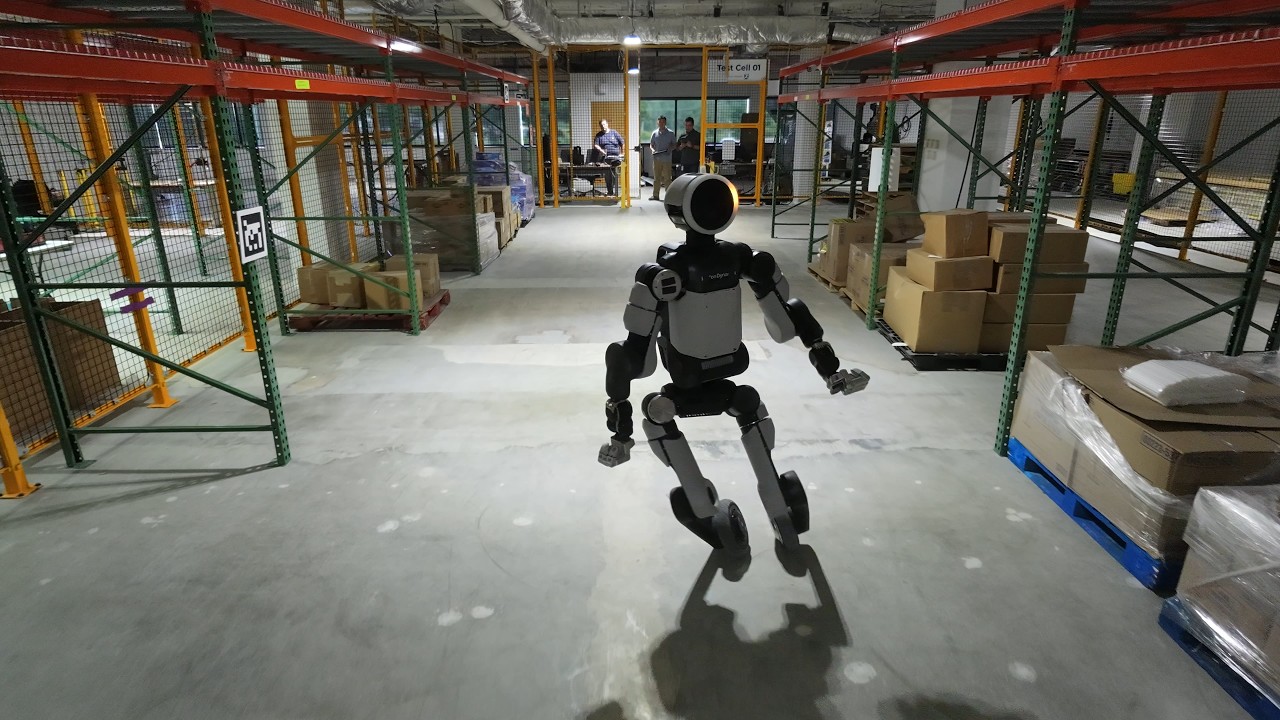
Команда Atlas демонтировала ступни гуманоида и вместо них установила колёса от самоката через единственный кастомный адаптер, надетый на штатный привод лодыжки. Поведение робота задаёт политика whole-body reinforcement learning: её обучение прошло в симуляции на миллионах виртуальных эпизодов, после чего модель перенесли на физическую платформу. Чтобы перенос состоялся, модель моторов в симуляции пришлось точно подогнать под реальные измерения, закрыв разрыв между виртуальной и физической средой. В демонстрациях робот из движений библиотеки human motion capture самостоятельно «догадался» задействовать колёса: боковые рывки он выполнял плавным перекатом, а прыжок с разворотом на 360 градусов исполнил с первой попытки. Подробный разбор методики подготовил инженер команды Atlas Xiaoyu «Andy» Wu.
Контекст
Колёса в этом проекте — инструмент нагрузочного тестирования, а не транспорт: шагающие движения оставляют моторам паузы и разгрузки, тогда как колёсная езда держит приводы под непрерывной нагрузкой во всём диапазоне крутящего момента и скорости. Стресс-тест встроен в стандартный для современной робототехники конвейер: сначала поведение обкатывают в симуляции, где миллионы эпизодов можно прогнать без риска для дорогого железа, затем переносят на физического робота. Слабое место маршрута называется sim-to-real: политика, обученная на «идеализированных» моторах, осваивает движения, которые реальный привод не в состоянии выполнить. Поэтому решающим этапом стала низкоуровневая идентификация железа: characterization experiments и подбор параметров моторной модели по реальным измерениям. Название публикации — Atlas On a Roll: Bridging Classical Motor Controls and Whole-Body RL — прямо указывает, что команда соединяла классическое управление приводами с обучением с подкреплением.
Почему это важно для индустрии
Для индустрии главный вывод здесь методологический, а не зрелищный: узким местом переноса whole-body RL на железо оказалась не архитектура политики, а точность низкоуровневой модели моторов, и это смещает ценность в робототехнике в сторону дисциплины идентификации железа. Практический рецепт кейса — characterization experiments с подгонкой симуляции по реальным измерениям до обучения политики — команды могут прямо переносить на собственные платформы и пайплайны. Материал такого рода появляется нечасто: детали подгонки модели моторов и конструкции адаптера обычно не публикуются, а заявленный порядок работ задаёт воспроизводимый шаблон — сначала точная характеристика актуаторов, затем симуляция, и только потом физический робот. По заявлению компании, данные о работе приводов под максимальной нагрузкой пойдут в стандартную двуногую Atlas для повышения устойчивости к отказам актуаторов, что прямо касается надёжности промышленных гуманоидов. Коммерческих последствий у проекта пока нет: колёсный Atlas остаётся исследовательской разработкой на закрытой платформе Boston Dynamics, новых API или SDK не появилось.
Почему это важно для пользователей
Читателям, работающим с RL и робототехникой, статья Xiaoyu «Andy» Wu полезна как редкий детальный разбор рабочего sim-to-real цикла: в ней описаны подгонка модели моторов и конструкция адаптера, которые обычно остаются внутри компании. Это практический ориентир для тех, кто переносит обученные политики на реальные платформы: без аккуратной калибровки моторной модели в симуляции поведение на железе может не воспроизвестись, и кейс показывает, где именно искать причину. Для остальной аудитории история ценна тем, что делает видимым эмерджентное поведение обученной политики: робот сам нашёл способ управления телом, который никто явно не закладывал в программу. Продукта из эксперимента не возникло: купить колёсную версию Atlas или доступ к ней невозможно, открытых моделей или датасетов компания не выпустила.
Что пока неизвестно / ограничения
Вся фактура опирается на корпоративный блог Boston Dynamics и промо-видео: количественных метрик, базовых линий сравнения и ablation-исследований в них нет. Поэтому заявления уровня «сам догадался использовать колёса» и «прыжок исполнил с первой попытки» допускают на данном этапе максимум осторожную позитивную оценку. Неизвестны детали подгонки моторной модели в цифрах, длительность обучения и число физических попыток, если таковые были до успешных демонстраций. Также неясно, опубликует ли компания собранные данные о предельных нагрузках приводов и когда устойчивость к отказам актуаторов дойдёт до стандартной двуногой версии Atlas.
Источники
- Atlas On a Roll: Bridging Classical Motor Controls and Whole-Body RL — Boston Dynamics Blog
- Atlas on a Roll | Classical Motor Controls и Whole-Body RL | Boston Dynamics (видео)
Автор
Look at AI, редакция