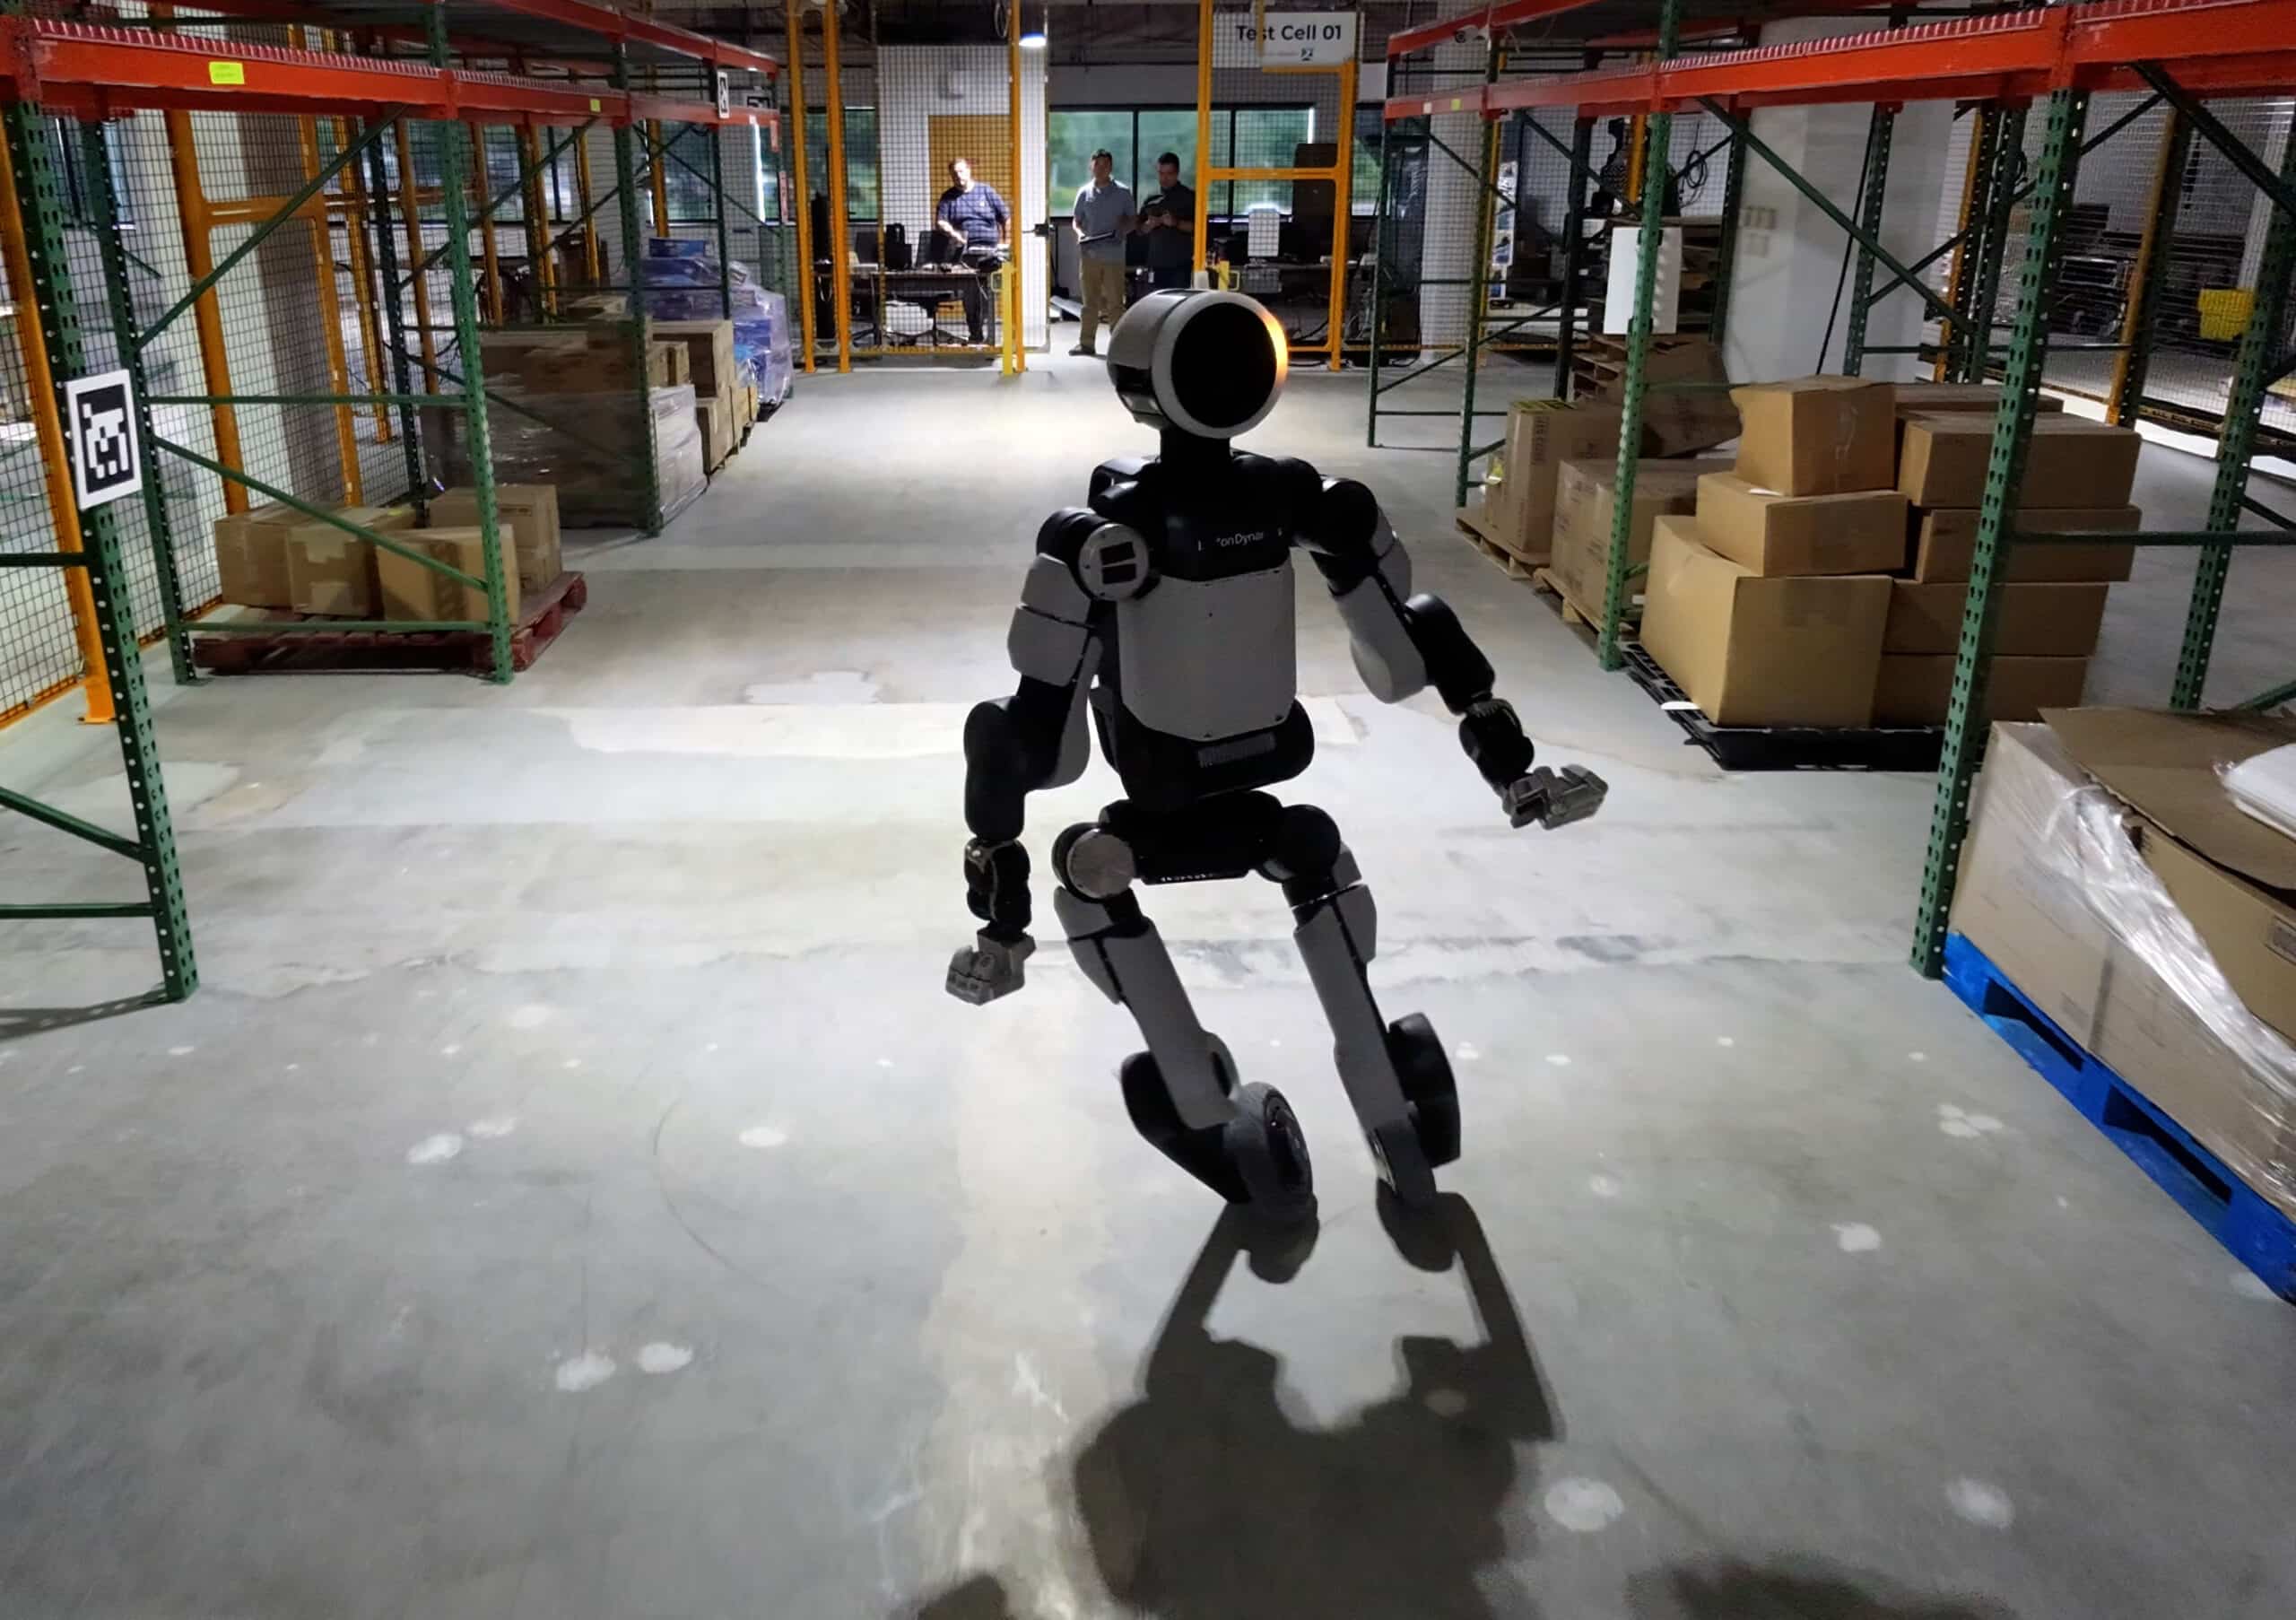
🤖 Boston Dynamics поставила гуманоида Atlas на колёса
Boston Dynamics закрепила колёса от самоката вместо ступней Atlas: кастомный адаптер на штатном приводе лодыжки, без новых деталей. Цель была не в «колёсном роботе», а в испытании приводов на пределе — моторы непрерывно работают во всём диапазоне момента и скорости. Политику whole-body RL обучили в симуляции на миллионах эпизодов, точно подогнав модель моторов под реальные замеры.
🌍 Точная модель моторов важнее архитектуры политики: политика, обученная на идеализированных моторах, осваивает движения, которые железо не выполнит. Данные о работе приводов на пределе пойдут в стандартную двуногую Atlas — для устойчивости к отказам.
👤 Робот сам начал использовать колёса: боковые рывки он выполняет плавным перекатом, а прыжок на 360 градусов сделал с первой попытки.
Источник 1: https://bostondynamics.com/blog/atlas-on-a-roll/ Источник 2: https://www.youtube.com/live/NL65Awuv8gU