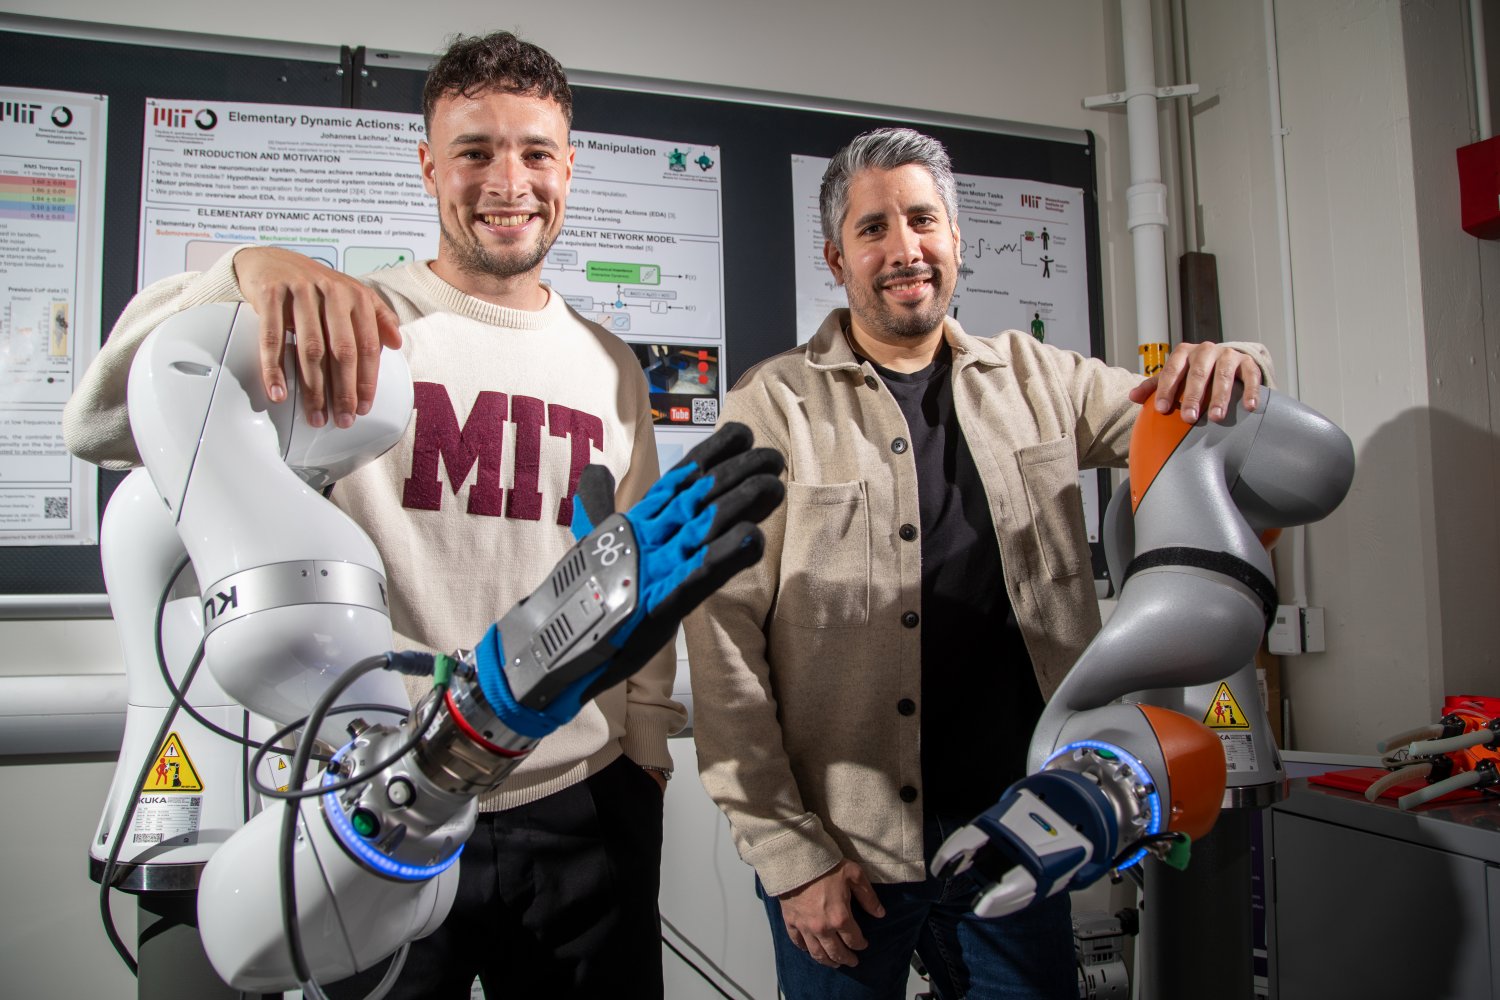
Выходцы из MIT Johannes Lachner, ныне ассистент-профессор Purdue University, и Noah Geiger из Robert Bosch GmbH, ранее visiting student MIT, разработали двуручную роботизированную систему для физической реабилитации после инсульта. В её основе — transformer-based diffusion model, генеративная архитектура в духе ChatGPT, применённая к робототехнике: модель учится не планированию траекторий, а динамическому силовому взаимодействию — касанию, давлению и сопротивлению. Метод описан в статье Diffusion-Based Impedance Learning for Contact-Rich Manipulation Tasks, опубликованной в рецензируемом IEEE Transactions on Robotics. Работа показывает, как генеративный ИИ выходит за пределы текста и картинок и начинает оперировать физическим контактом.

Что произошло
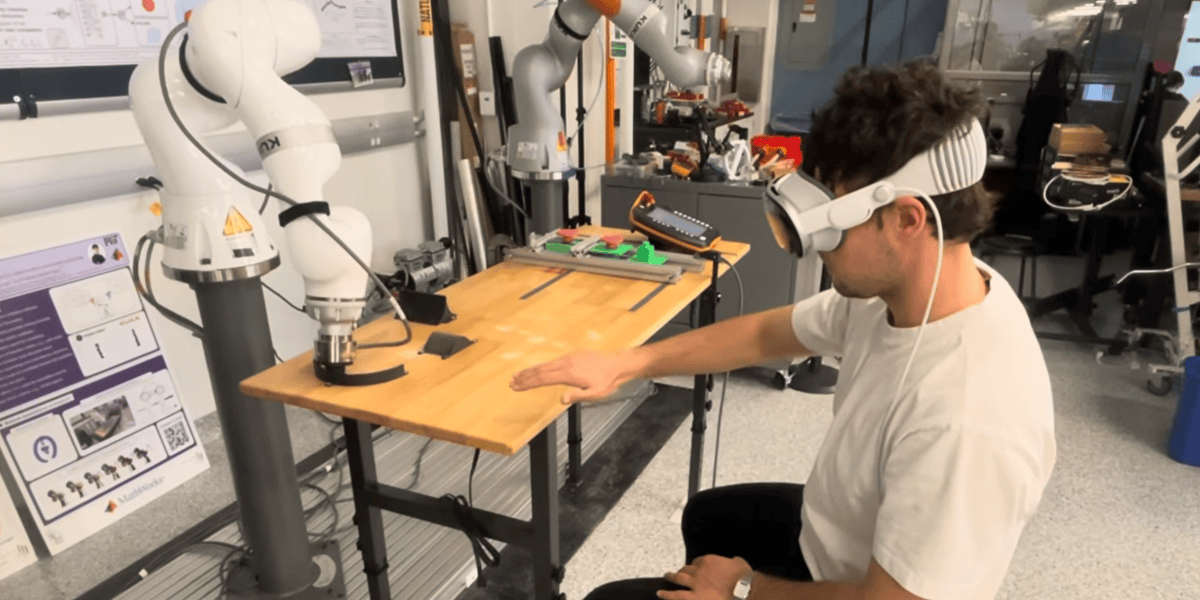
Обучающие данные для системы собирались двумя путями: оператор управлял роботом через телеманипуляцию в Apple Vision Pro с перчатками, чувствительными к силе, а дополнительно записывались здоровые люди, выполнявшие лечебные движения с разным уровнем усилий. На этих примерах diffusion model освоила импедансное взаимодействие: она дозирует силу касания, давления и сопротивления и учитывает, с какой интенсивностью двигается сам человек. Сейчас команда переходит к следующему этапу: в Technical University of Munich и мюнхенском реабилитационном центре Pfennigparade записывают физиотерапевтов в силовых перчатках, чтобы обучать персональные модели под каждого специалиста.
Контекст
Diffusion-модели известны в первую очередь как генераторы текста и изображений, а в робототехнике их до недавнего времени применяли преимущественно для планирования движений: манипулятор выучивал, куда переместиться, но не то, с какой силой давить и как реагировать на сопротивление. Задачи с плотным контактом, или contact-rich manipulation, требуют управления импедансом — динамическим балансом жёсткости и податливости, который в классических промышленных роботах задаётся жёстко запрограммированными настройками. Социальный масштаб проблемы велик: инсульт ежегодно оставляет стойкие нарушения примерно у 5 млн человек, а восстановление верхних конечностей требует регулярных занятий с персональной дозировкой нагрузки, которых при дефиците физиотерапевтов систематически не хватает. Отсюда интерес к роботам, которые могли бы брать на себя физическую часть терапии, оставляя за специалистом настройку и контроль качества занятий.
Почему это важно для индустрии
Для робототехнической отрасли это один из первых показательных примеров переноса генеративных diffusion-моделей в область физического взаимодействия: модель работает в режимах force и impedance, а не только в планировании движений. Авторы заявляют переносимость метода на contact-rich промышленные задачи и коллаборативные рабочие пространства, а это потенциальное расширение рынка сервисных роботов и коботов, где адаптивный и безопасный физический контакт с человеком остаётся главным инженерным барьером. Второй переносимый элемент — пайплайн данных: телеманипуляция с силовой обратной связью и записи специалистов превращают профессиональную экспертизу в обучающий актив, задавая шаблон для режима «эксперт-in-the-loop» в робототехническом стеке. Появление рецензируемой работы в этой области снижает стоимость объяснения для инвесторов и клинических партнёров, куда движется категория роботов, умеющих чувствовать.
Почему это важно для пользователей
Для пациентов с нарушениями верхних конечностей после инсульта смысл разработки в возможности заниматься чаще и регулярнее: робот берёт на себя физическую поддержку и в реальном времени дозирует усилие под то, что человек сейчас в состоянии делать сам, при этом физиотерапевт не вытесняется, а получает инструмент для масштабирования персональной помощи. Поскольку это исследовательская система, прямых продуктовых выгод у пациентов сегодня нет; зато инженерам и энтузиастам доступны статья Diffusion-Based Impedance Learning for Contact-Rich Manipulation Tasks и страница проекта strokeairobotics.github.io, где можно изучить механизм impedance learning и воспроизводить пайплайн на собственных стендах. Для широкой аудитории материал — наглядный сдвиг жанра: генеративный ИИ перестаёт быть только генератором текстов и картинок и начинает управлять силой захвата в физическом мире.
Что пока неизвестно / ограничения
Ключевые неизвестности сосредоточены в клинической и инженерной частях. Обучение опиралось на телеманипуляцию и записи здоровых людей, а не реальных пациентов, что создаёт возможный сдвиг домена при переходе к лечебным сессиям; клиническое исследование только планируется, и данных о занятиях с пациентами ещё нет. Заявленная подстройка помощи в реальном времени требует проверки: diffusion-модели по умолчанию нуждаются в итеративном сэмплировании, а латентность и частота контура управления в открытых материалах не раскрыты. Нет сведений и о целевом железе или коммерческой модели, потому что это исследовательская система без API и pricing. Наконец, масштабные выводы требуют осторожности: одна рецензируемая публикация не делает метод отраслевым прецедентом, а заявления о переносимости на промышленные задачи остаются авторской гипотезой до независимых репликаций на других платформах.
Источники
- Robotic therapy for stroke patients — MIT Technology Review
- Personalized physical therapy: Stroke rehabilitation powered by AI — MIT News
- Diffusion-Based Impedance Learning for Contact-Rich Manipulation Tasks — проект статьи (IEEE Transactions on Robotics)
Автор
Look at AI, редакция