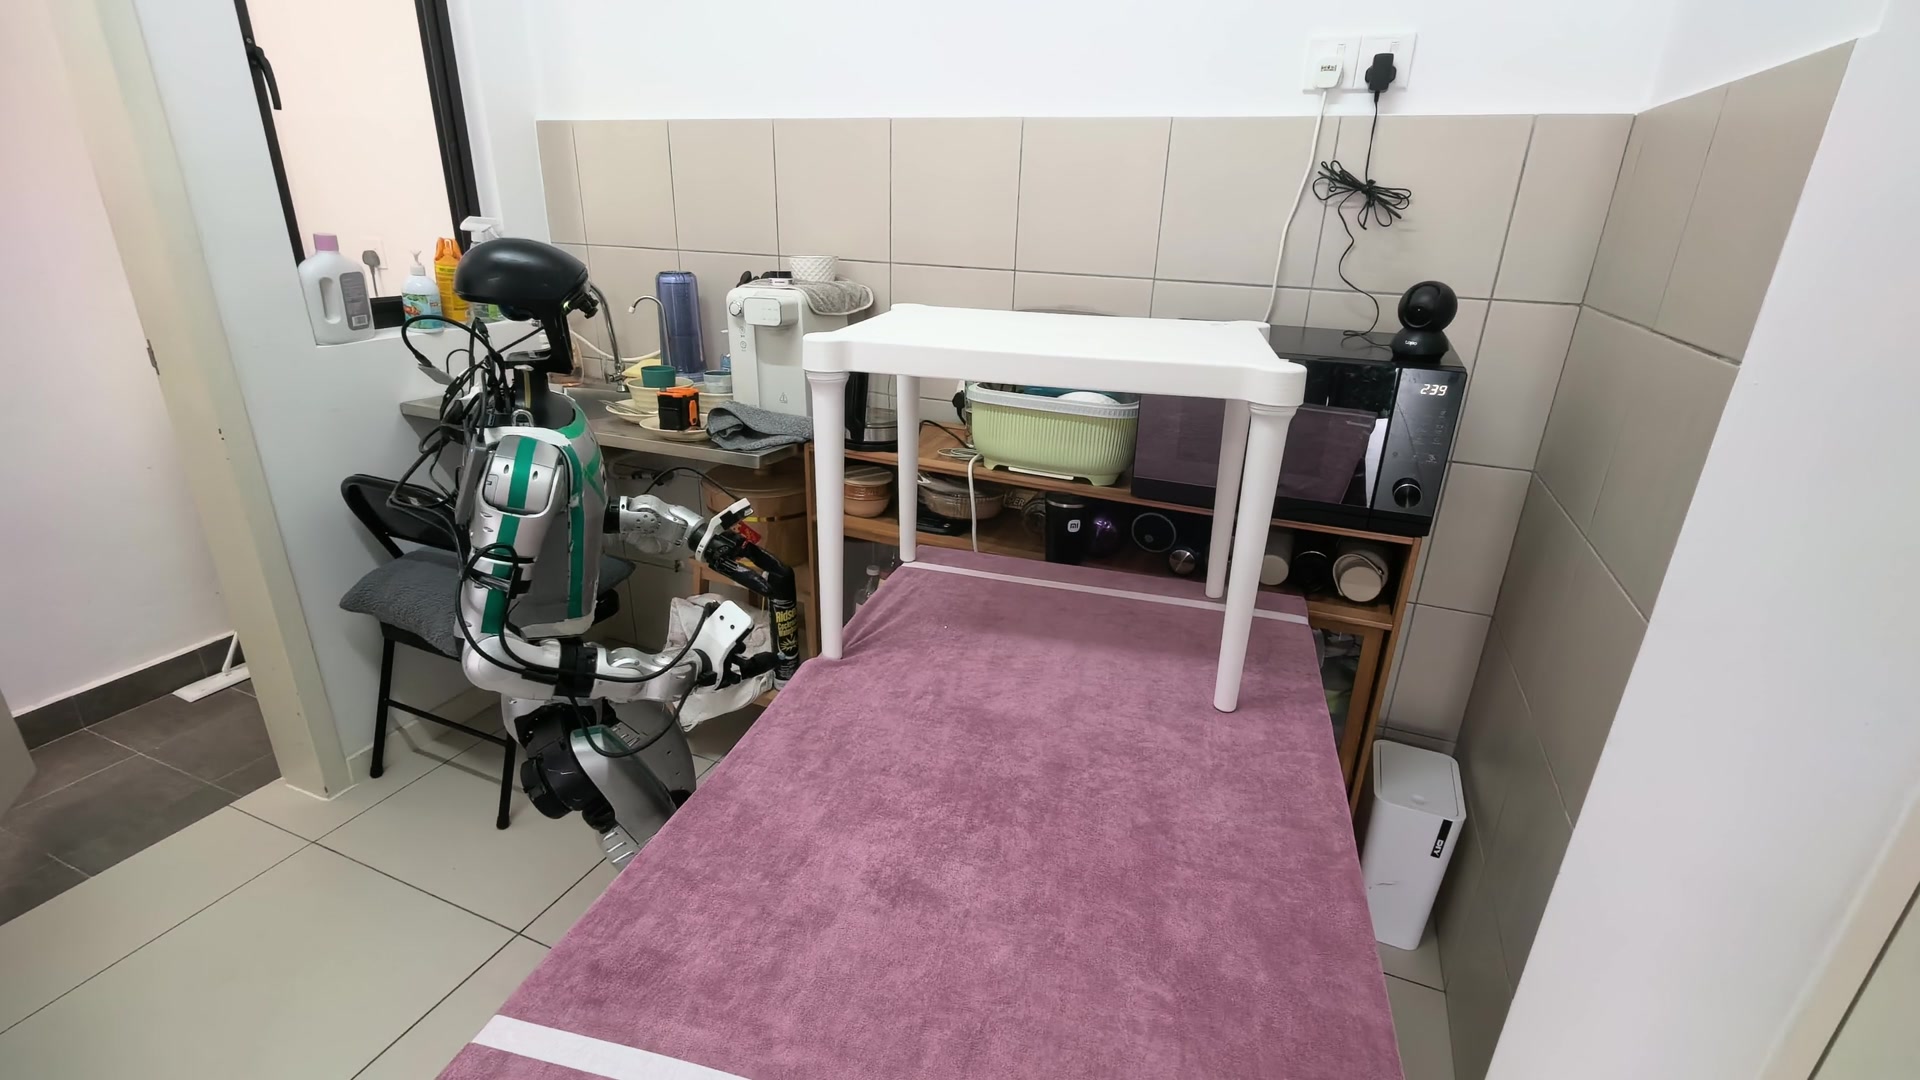
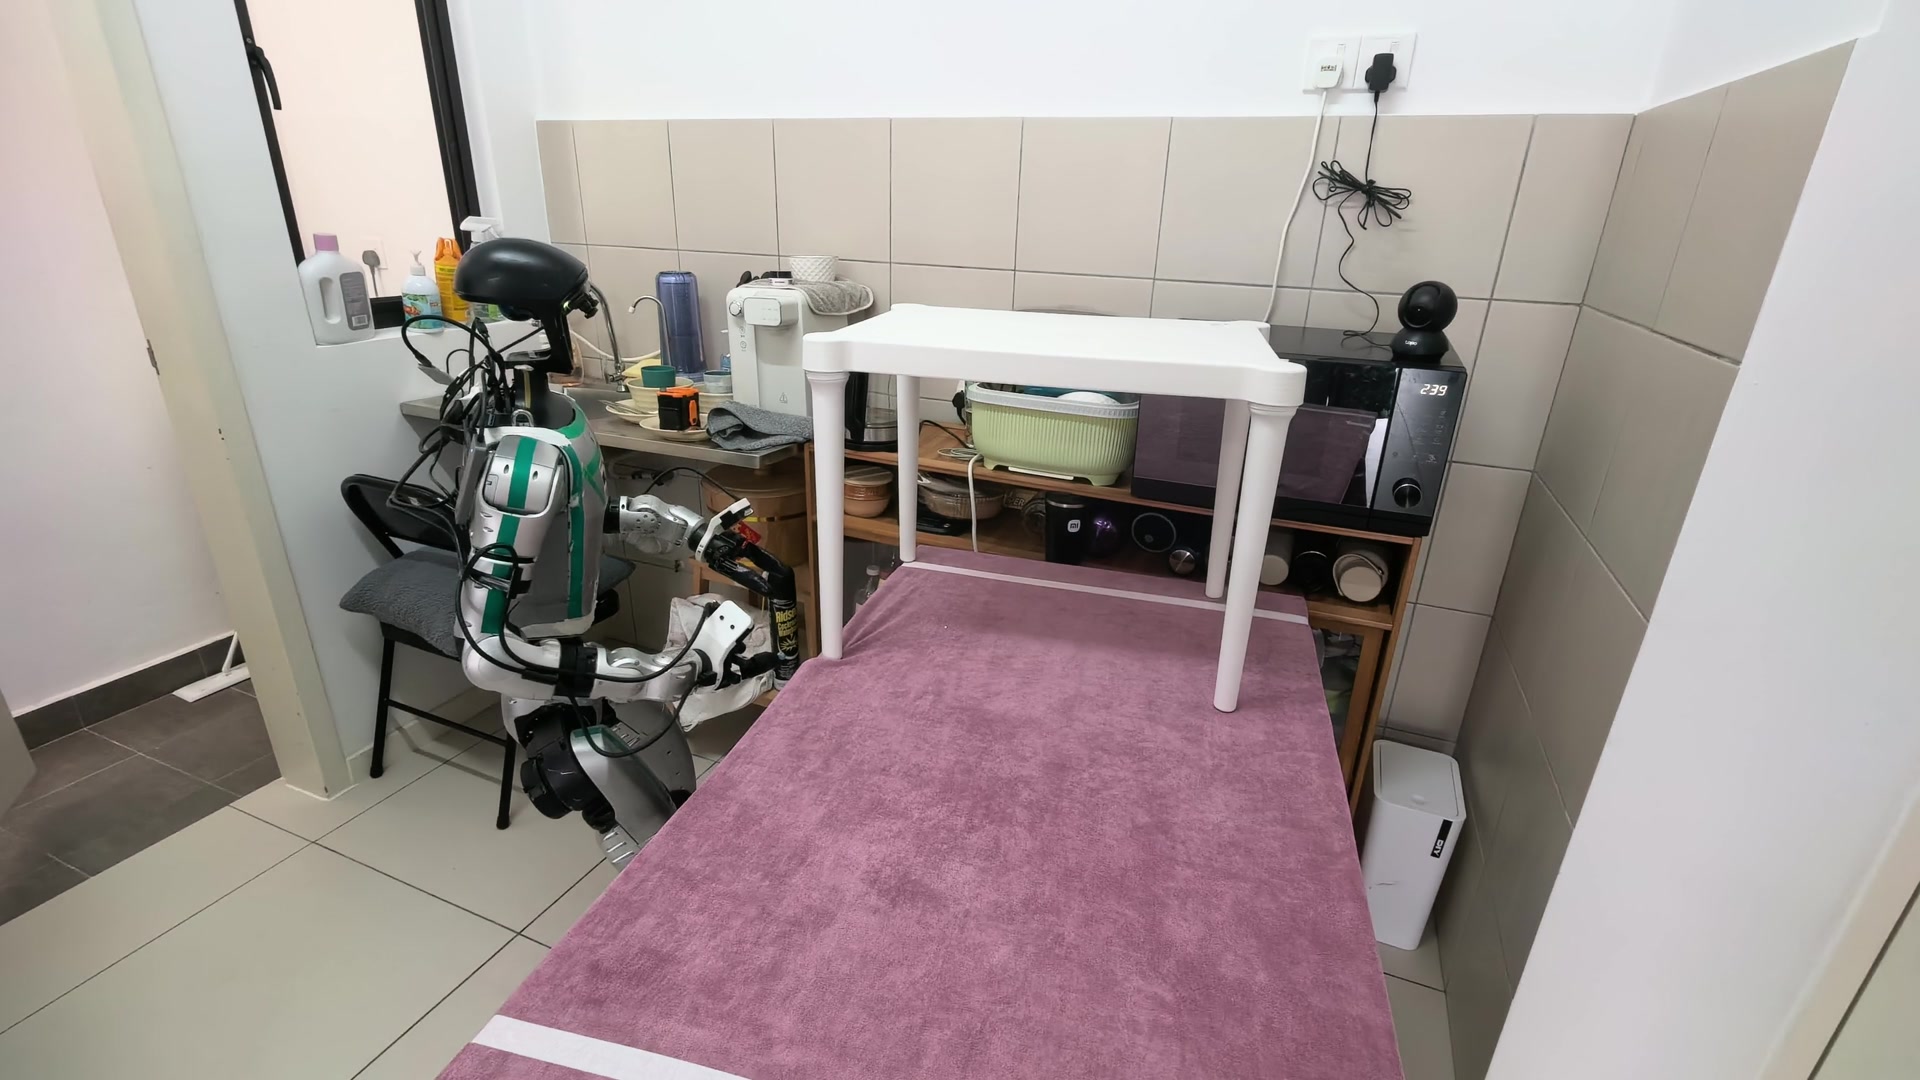
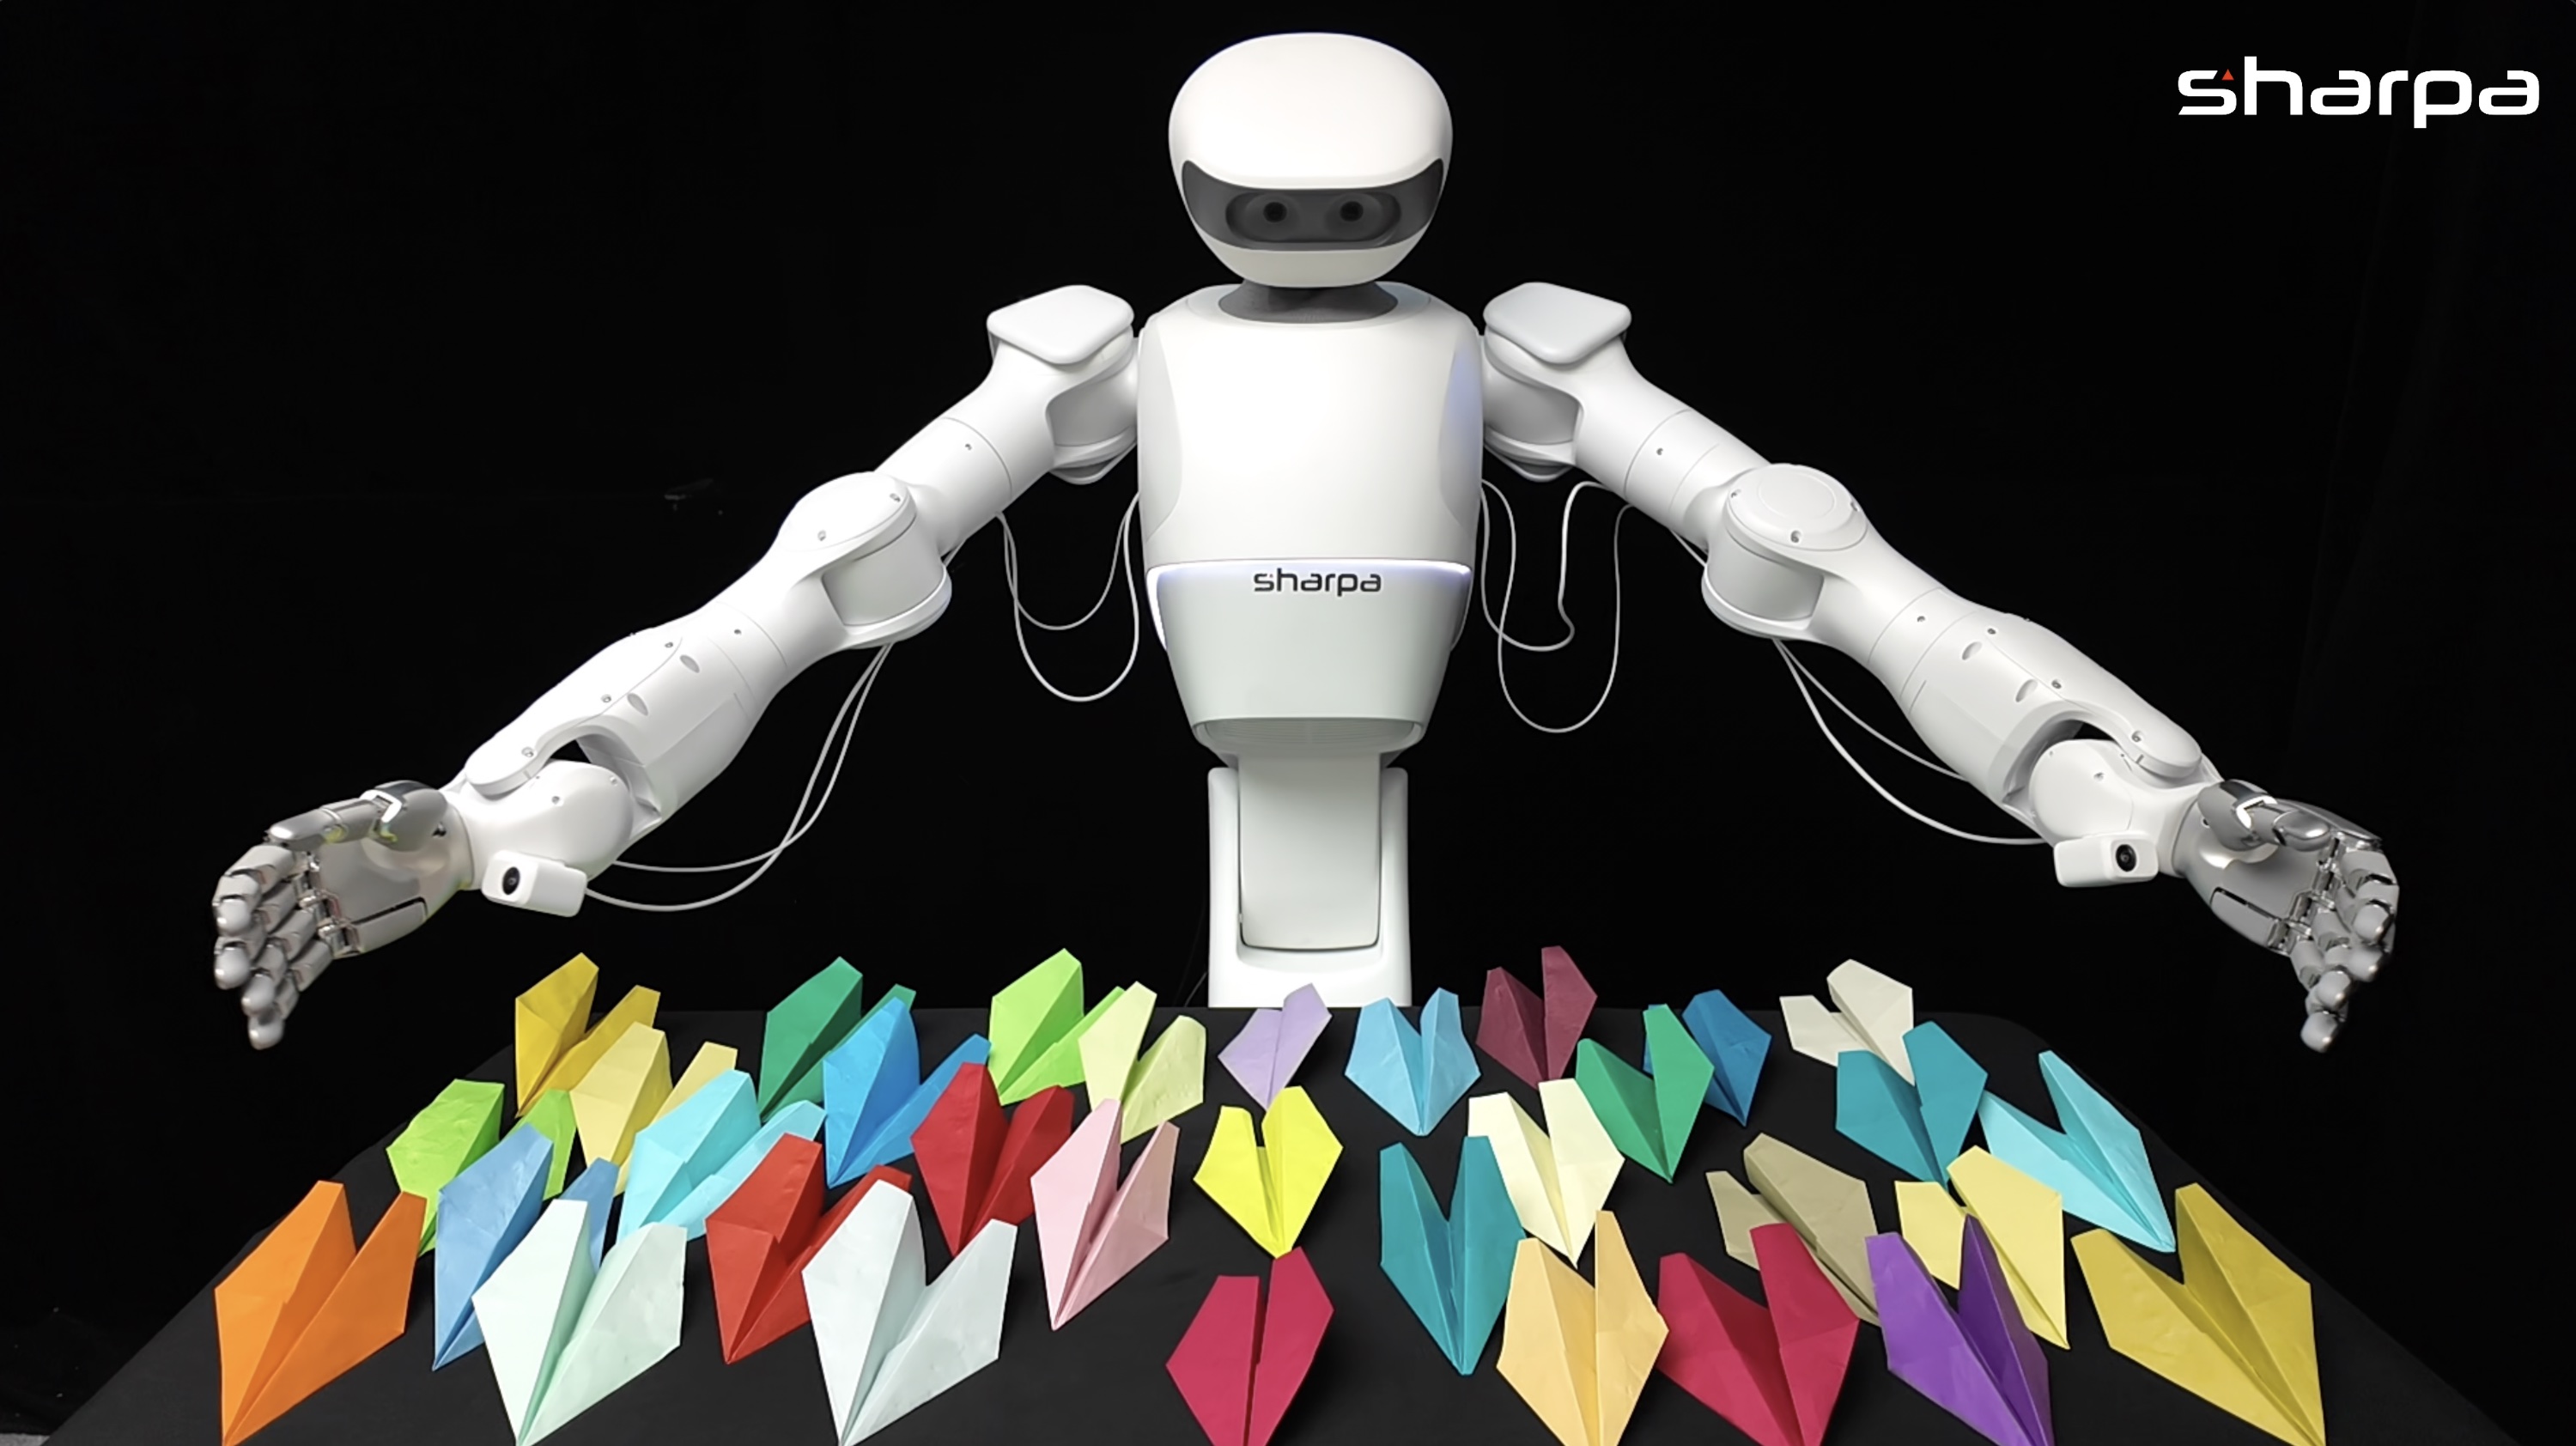
В Питтсбурге с 27 сентября по 1 октября 2026 года проходит IROS 2026 — одна из двух главных мировых конференций по робототехнике наряду с ICRA. Главные события этого года для практиков — два дебютных соревнования: Humanoid IKEA Assembly Challenge, где гуманоидный робот Unitree G1 полностью автономно собирает детский стол IKEA UTTER, и Robotic Origami Challenge по складыванию бумаги. Вокруг них разворачивается методологический сдвиг: открытый датасет из более чем 500 телеоперируемых эпизодов, симуляция, повторяющая физическую площадку, и удалённая оценка на настоящих роботах превращают эффектные демонстрации в измеримые и сравнимые результаты.

Что произошло
Конференция размещается в David L. Lawrence Convention Center; заявленное на сайте число участников — от 1200. Программа включает пленарные и ключевые доклады, 44 воркшопа и туториала 27 сентября и ещё 42 — 1 октября, форумы, панельные дискуссии и соревнования. Впервые проводится Humanoid IKEA Assembly Challenge: гуманоидный робот Unitree G1 должен без телеоперации полностью автономно собрать детский стол IKEA UTTER, команды оцениваются по времени и получают штраф за каждое вмешательство человека. Организаторы — Google DeepMind (Jie Tan), Unitree, Lightwheel, Frodobots и Singapore Institute of Technology. Параллельно идёт первая Robotic Origami Challenge, в которой двурукие манипуляторы соревнуются в складывании бумаги.
Контекст
IROS вместе с ICRA задаёт повестку робототехники, и центральные тренды этого года — embodied и physical AI плюс перенос гуманоидов из рекламных демо в воспроизводимые задачи. Сборка плоской мебели и складывание бумаги выбраны не случайно: это классические «сложные для роботов» задачи мелкой моторики, которые человек выполняет не задумываясь. Ключевая идея нового формата — стандартизация: все команды работают с одним роботом Unitree G1, одними и теми же деталями IKEA UTTER и одной сценой, а штраф за каждое вмешательство человека делает автономию числовой метрикой, а не маркетинговым заявлением.
Почему это важно для индустрии
Для инженеров и компаний главное не сами соревнования, а опубликованная вокруг них инфраструктура оценки. Открытый датасет из более чем 500 телеоперируемых эпизодов Unitree G1 уже выложен вместе со средой симуляции, идентичной по заявлению организаторов физической площадке; финальная проверка политик идёт удалённо на настоящих роботах в Сингапуре и Шэньчжэне. Такой шаблон «тренируйся в открытом симе — оценивайся на реальном железе» снижает барьер входа в бимануальную манипуляцию, делает результаты разных команд реально сравнимыми и закладывает воспроизводимость в дизайн задачи, а не обещает её постфактум. Если протокол приживётся, по аналогии с публичными eval-наборами в CV и NLP появятся постоянные бенчмарки бимануальной сборки: публичные baseline-числа, репликации и честное сопоставление подходов вроде VLA-моделей на одном эталоне.
Почему это важно для пользователей
Читатели получают редкую возможность увидеть, на что сегодня способны гуманоиды и ловкие манипуляторы в честных условиях: прямые трансляции дают сырые наблюдения вместо смонтированных роликов, а материалы доступны на официальных страницах обоих соревнований. Это и без затрат наглядный ориентир, где реальный уровень технологии, а где реклама. Тем, кто хочет поэкспериментировать, открытые датасет из более чем 500 телеоперируемых эпизодов G1 и симуляционная среда уже выложены: можно поставить сим-среду, изучить данные и запустить свой учебный пайплайн для бимануальной политики на своей машине — без собственного робота и доступа к железу.
Что пока неизвестно / ограничения
Уверенность ряда позиций пока опережает данные: тождество симуляции физической площадке — заявление организаторов, а не проверенный факт. Без опубликованного расхождения между результатами в симуляции и на реальных роботах в рамках одного соревнования величина sim-to-real gap остаётся открытым вопросом. Промежуточных результатов на момент конференция нет, методы обучения команд (RL, имитационное обучение, VLA-политики) не раскрываются, так что прорывом пока можно считать методологию оценки, а не доказанный прорыв в способностях роботов. Итоговые результаты и репликации появятся по завершении соревнований.
Источники
- IROS 2026 | IEEE/RSJ International Conference on Intelligent Robots and Systems (официальный сайт)
- The Humanoid IKEA Assembly Challenge — IROS 2026 (официальная страница соревнования)
- The Robotic Origami Challenge — IROS 2026 (официальная страница соревнования)
Автор
Look at AI, редакция