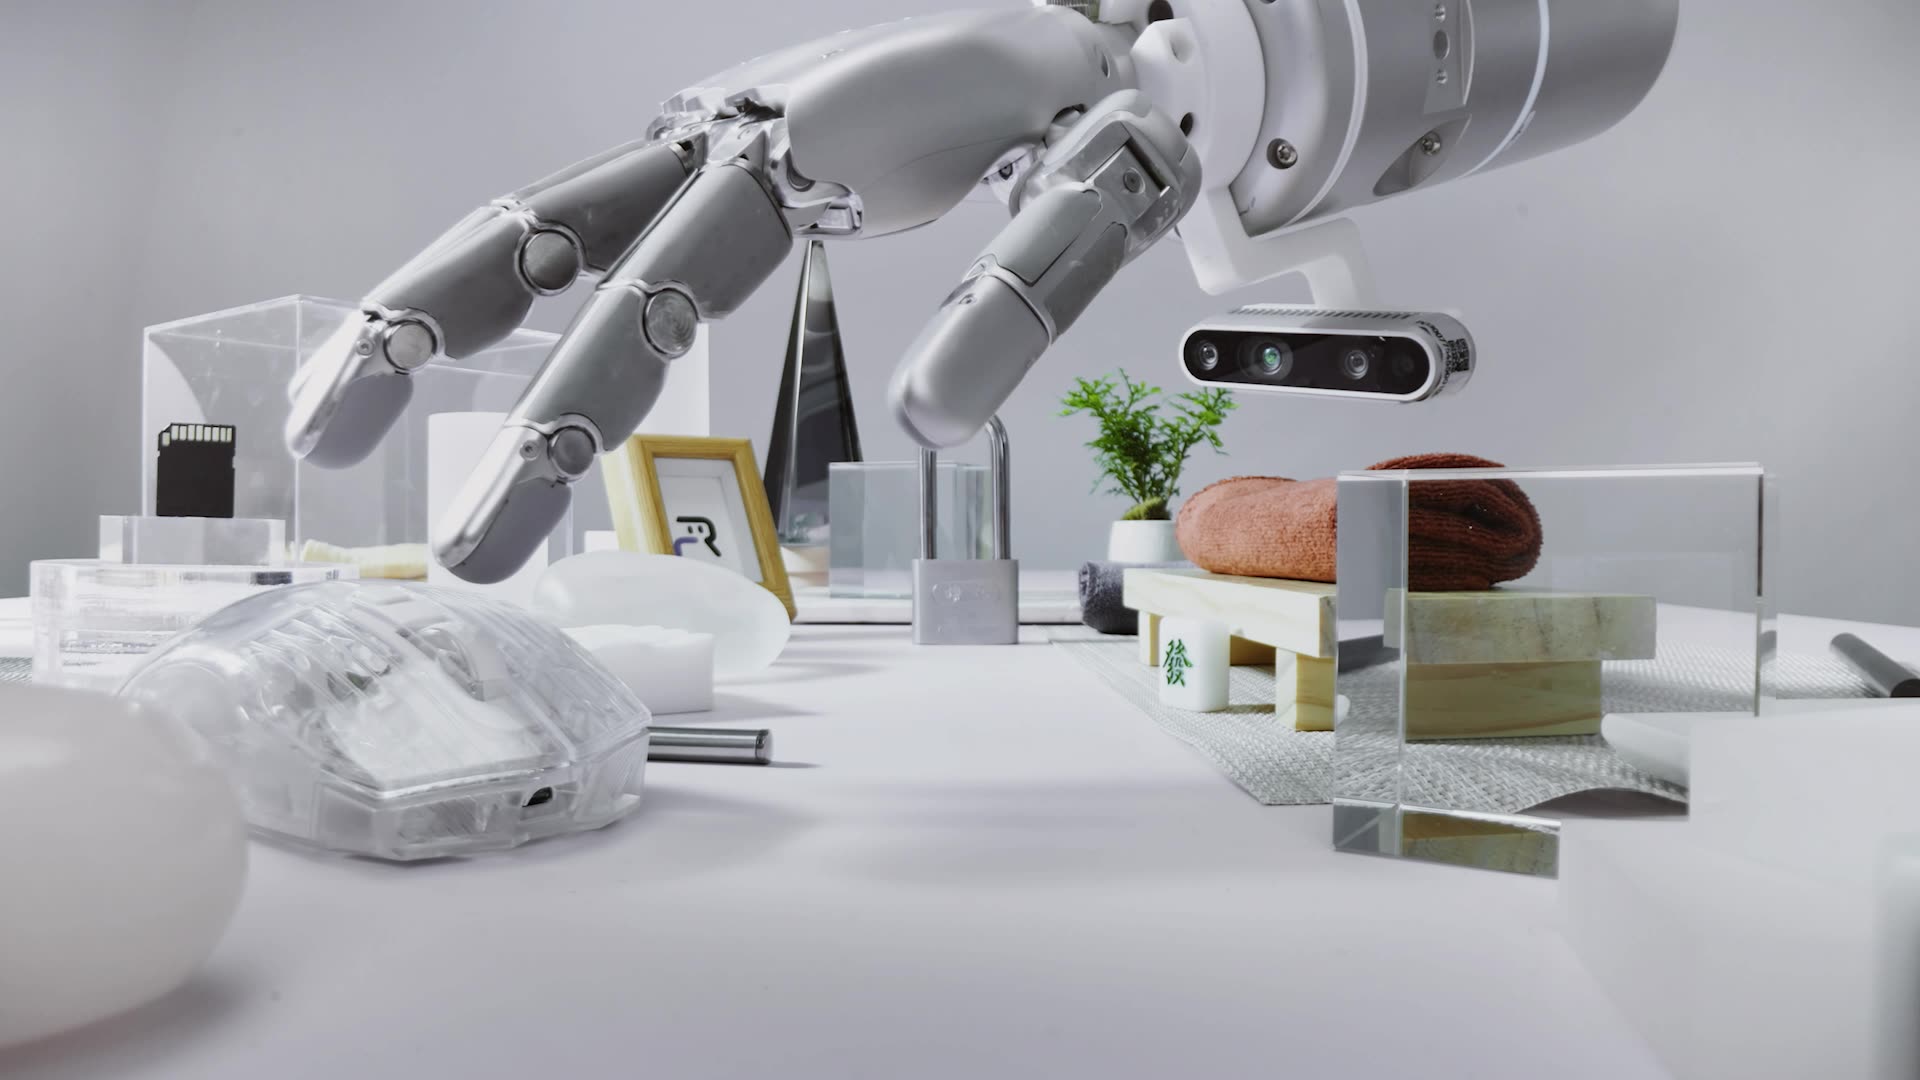
🤖 Robbyant из Ant Group открыла тактильную модель LingBot-Touch
Подразделение Ant Group выложило веса и код инференса тактильной модели LingBot-Touch (Apache-2.0) и техотчёт arXiv:2611.12806. JEPA-модель прогнозирует латентные представления тактильных сигналов, обучена на 4983 часах записей с трёх типов датчиков и проверена на 26 реальных задачах с двумя руками.
🌍 Под каждый тип тактильных датчиков обычно учат отдельную модель. LingBot-Touch сводит пьезорезистивные, магнитные и визуотактильные сигналы в общее латентное пространство — чекпоинты можно брать как базу. Перенос пока подтверждён только на Sharpa Wave и XHand.
👤 Репозиторий Robbyant/lingbot-touch содержит код инференса, примеры для Sharpa и XHand и инструкции (Python 3.12, PyTorch 2.11, CPU). Чекпоинты Tiny и Small — на Hugging Face и ModelScope.
Источник 1: https://github.com/Robbyant/lingbot-touch Источник 2: https://technology.robbyant.com/lingbot-touch