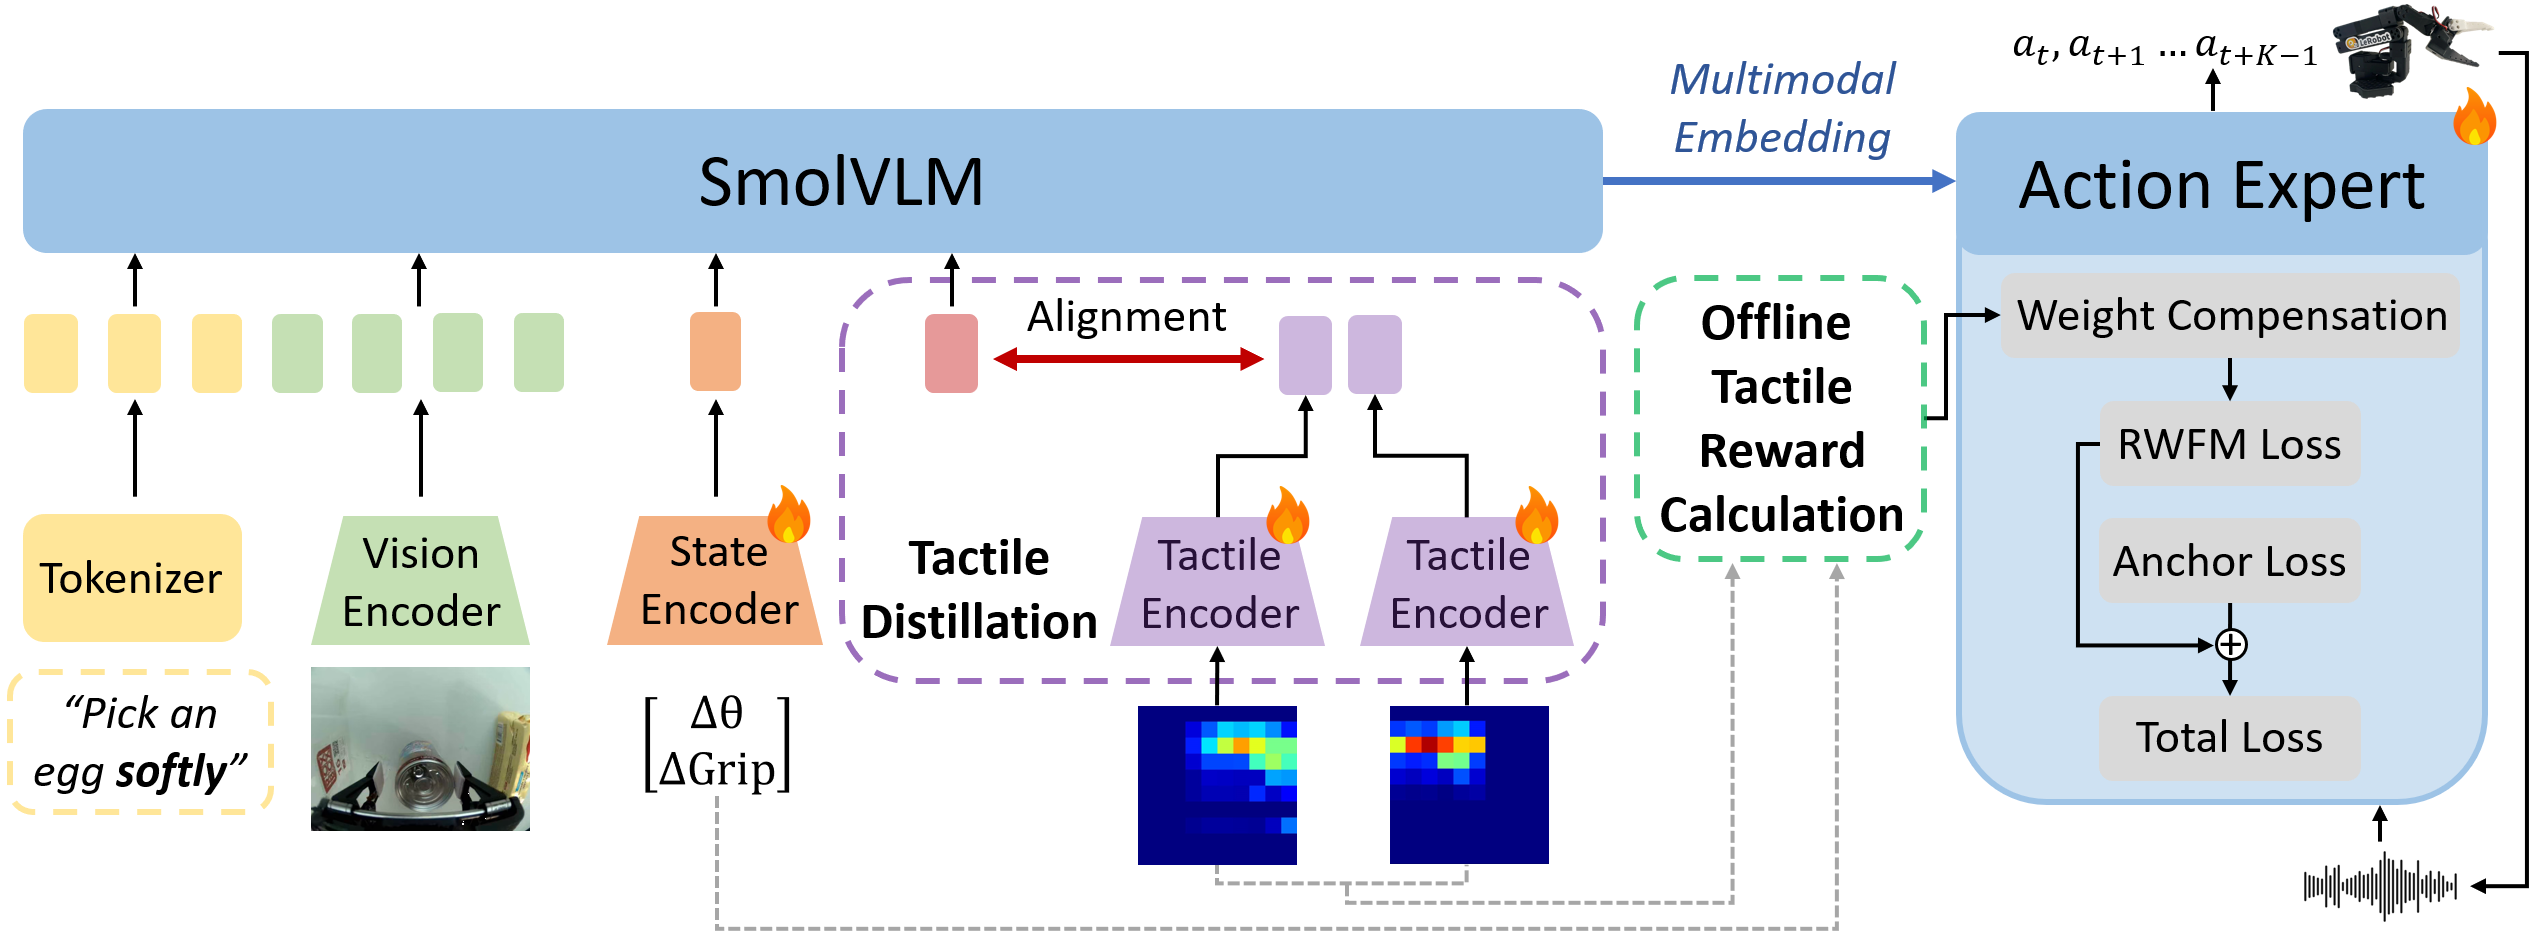
🤖 HapticVLA: как научить робота чувствовать без датчиков касания?
Лаборатория Intelligent Space Robotics (Skoltech) опубликовала HapticVLA, принятую на IROS 2026: VLA-модель учится бережным контактным манипуляциям, а тактильные сенсоры нужны ей только на этапе обучения; на инференсе — зрение и состояние.
🌍 Тактильные сенсоры для роботов дороги и плохо переносятся между платформами. Здесь чувство касания дистиллировано в веса модели: при обучении тактильный сигнал служит наградой и учителем, на инференсе он не нужен.
👤 На хрупких предметах средняя успешность 86,7% — выше базовых VLA, даже без датчиков на инференсе. Код (форк LeRobot со стендом Crab из двух SO-101), веса и датасеты открыты: повторить можно без покупки сенсоров. Работа сделана магистрантами AI Robotics Яндекса и Сколтеха за полгода.
Источник 1: https://arxiv.org/abs/2603.15257 Источник 2: https://advanced-robotic-manipulation.github.io/websites/hapticvla/