NVIDIA открыла репозиторий NVlabs/motionbricks с готовыми моделями MotionBricks — генеративной системой генерации движений в реальном времени из статьи SIGGRAPH 2026 (arXiv:2604.24833). Одна модель, обученная на датасете BONES-SEED из более чем 350 000 клипов мокапа, заявлена на 15 000 FPS с задержкой около 2 мс; она управляет и человеческим скелетом SOMA, и роботом Unitree G1. Модели и код уже выложены публично.
Что произошло
Статью MotionBricks: Scalable Real-Time Motions with Modular Latent Generative Model and Smart Primitives приняли на конференцию SIGGRAPH 2026, и одновременно NVIDIA выложила официальный код в репозитории NVlabs/motionbricks в версии v0.2.0. В наборе есть ONNX-модели и чекпоинты MotionBricks-SOMA-RP-v1 и MotionBricks-G1-RP-v1, опубликованные на Hugging Face под NVIDIA Open Model Agreement. Рантайм собран на Warp, Newton и TensorRT: требуется GPU NVIDIA, демо тестировались на RTX 4090. Вместе с кодом опубликованы готовые демо и редакторы сцен, так что релиз проверяется сразу по всем артефактам.
Контекст
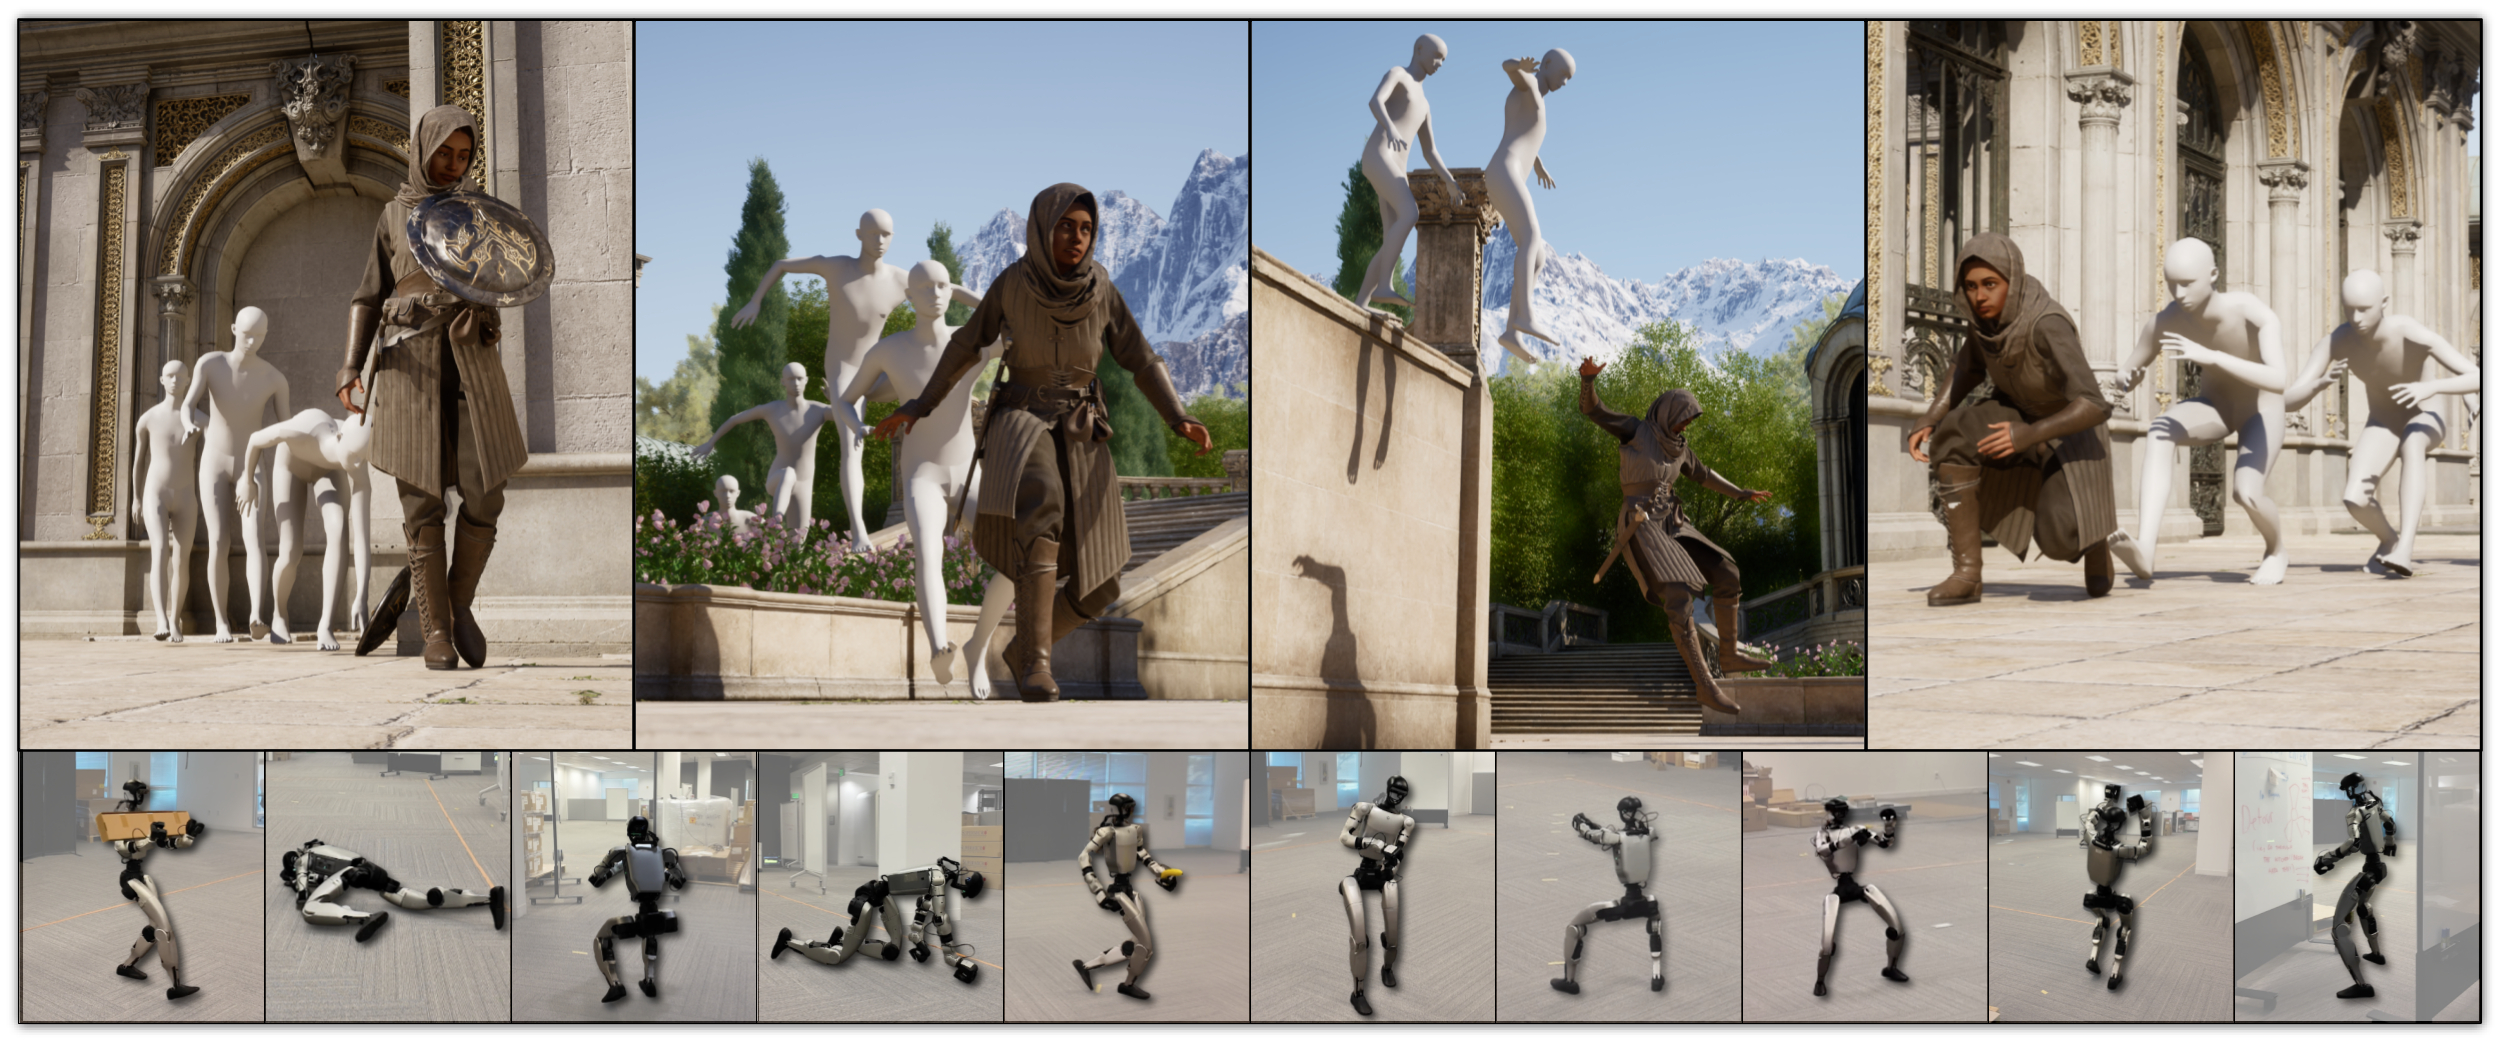
MotionBricks опирается на модульную латентную генеративную модель и Smart Primitives: взаимодействие задаётся не тегами навыков, а прокси-кейфреймами вокруг объектов, и сеть сама додумывает подход, контакт и завершение действия. Ходьба, бег и стрейф идут по командам скорости и направления, а стили от зомби и хромой походки до подпрыгивающей, боковой и боевой, плюс подъём меча, приседание и перепрыгивание скамьи работают как задачи без дообучения под конкретную сцену. То, что одинаковый набор весов ведёт и скелет SOMA, и робота Unitree G1, указывает на переносимость политики между топологиями тел, а принадлежность системы к NVIDIA GR00T Whole-Body Control показывает, что компания собирает единый стек локомоции. По сути движение перешло из категории «контент, который делают аниматоры» в категорию «встраиваемый рантайм».
Почему это важно для индустрии
Для игровой и робототехнической индустрии система убирает из продакшена ручные приёмы анимации — фиксацию стоп, склейки и отдельный collision detection: локомоцию, стили и взаимодействие с предметами закрывает одна модель. Заявленная производительность вывода означает, что инференс перестаёт быть узким местом, а стоимость генерации на персонажа приближается к нулю. Zero-shot добавление новых задач через Smart Primitives снижает цену создания контента и прототипирования движений в играх и симуляциях. Вертикальная интеграция NVIDIA — GPU, Warp, Newton, TensorRT и GR00T Whole-Body Control — при этом усиливается, и разработчики получают открытый компонент, который можно закладывать в продукты в пилотном режиме.
Почему это важно для пользователей
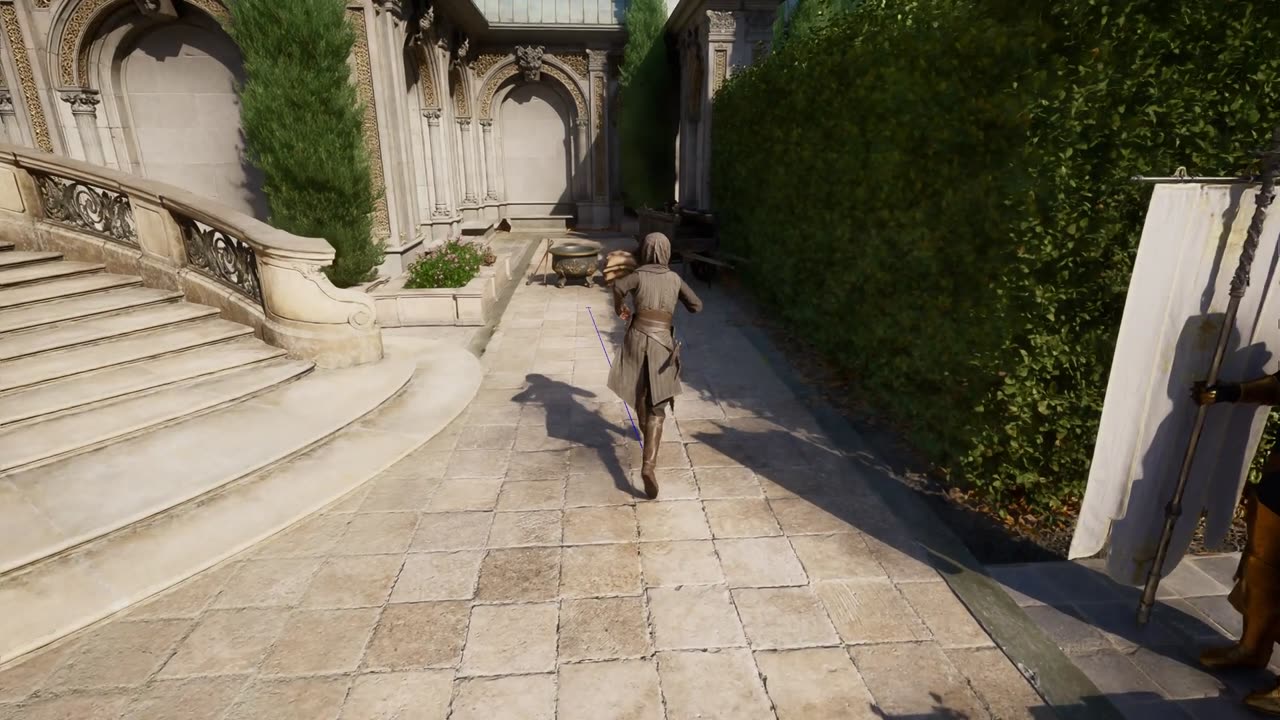
Читатель может проверить всё руками уже сегодня: скачать ONNX-модели или чекпоинты с Hugging Face, запустить демо Inbetweener и Scene Preview на Windows или Linux с GPU NVIDIA и собрать собственную сцену в редакторах Smart Primitive и Scene Editor. Это уровень пилота и прототипа, поэтому разумный первый шаг — спайк на своём контенте и подсчёт экономии времени против ручной анимации: часы на прототип локомоции и взаимодействия вместо недель ручной работы. Отдельно стоит посмотреть демо на Unreal Engine 5 длиной 2:40, где переходы между стилями и походками происходят прямо в рантайме, без склеек и фиксации стоп.
Что пока неизвестно / ограничения
В материалах релиза нет метрик оценки: успешность контактов, физическая правдоподобность и скольжение стоп не приводятся, а сравнение с базлайнами и данные о поведении модели в реальных продакшен-сценах отсутствуют. Условия замера заявленной производительности, включая точность, батчинг и конкретный пайплайн, не раскрыты, поэтому цифры стоит читать как верхнюю границу, а не гарантию. Zero-shot задачи без тегов — самая сильная научная претензия релиза, и проверять её стоит первой: обобщение на объекты вне распределения BONES-SEED обычно слабое место таких систем. Наконец, это исследовательский релиз v0.2.0 без заявленных гарантий API, то есть компонент пилота и прототипа, а не стабильная зависимость.
Источники
- MotionBricks: Scalable Real-Time Motions with Modular Latent Generative Model and Smart Primitives (project page, SIGGRAPH 2026)
- NVlabs/motionbricks — official implementation (GitHub, v0.2.0)
- MotionBricks (arXiv:2604.24833)
Автор
Look at AI, редакция